Winsen præsenterer AI-NOSE og multidimensionel sensorik på World Robot Conference 2026
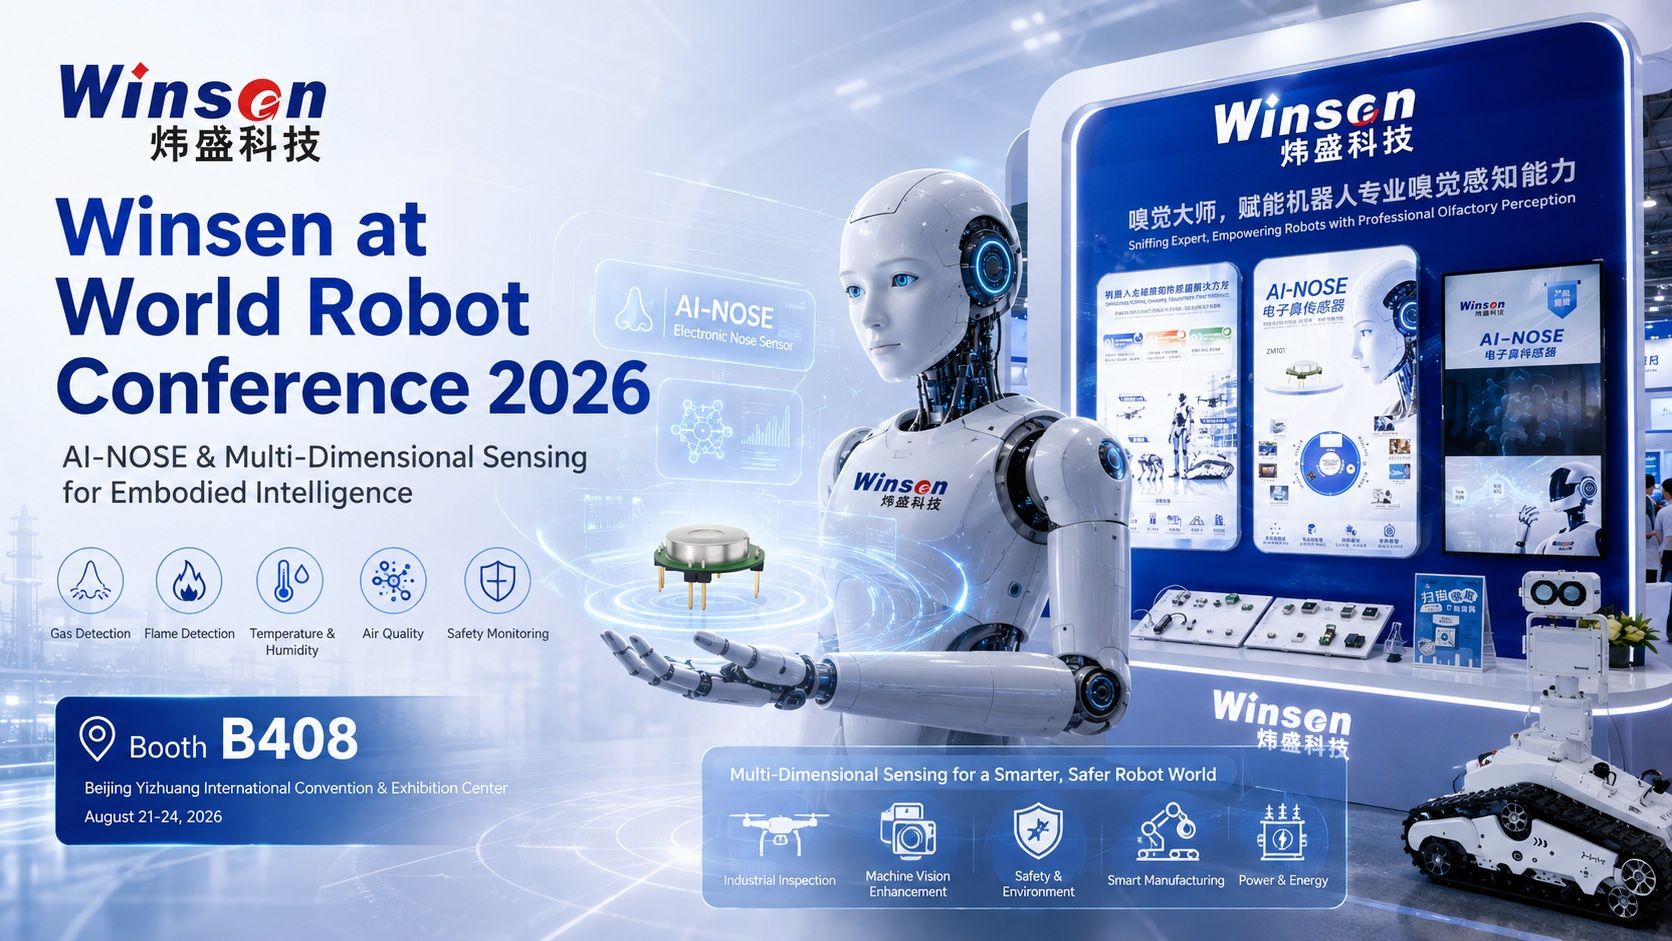
Verdensrobotkonferencen 2026 åbnede officielt i Beijing den 19. august og samlede mere end 300 robotrelaterede virksomheder, over 2,000 udstillinger og mere end 150 debutprodukter.
Fra humanoide robotter og industriel automatisering til autonome inspektionsplatforme og kropslig intelligens fremhæver årets begivenhed et vigtigt skift i robotindustrien: robotter bevæger sig ud over laboratorier og demonstrationer og ind i stadig mere komplekse virkelige miljøer.
På stand B408 fremviser Winsen en kapacitet, der bliver stadig vigtigere for denne overgang:
Miljøregistrering og lugteopfattelse for robotter.
Syn gør det muligt for robotter at se. AI-modeller gør det muligt for robotter at analysere og træffe beslutninger. Men når robotter træder ind i fabrikker, energianlæg, underjordiske rum, boliger eller offentlige miljøer, kan mange vigtige risici og miljøændringer ikke identificeres visuelt.
Gaskoncentration, lugte, iltniveauer, flygtige organiske forbindelser (VOC'er), luftkvalitet, temperatur, fugtighed, partikler og andre miljøparametre giver alle information, som kameraer alene ikke kan opfange.
Det er her, gasmåling, miljøovervågning og AI-drevet olfaktorisk sansning kan tilføje en ny dimension til kropslig intelligens.
Ud over synet: Hvorfor robotter har brug for mere miljøregistrering
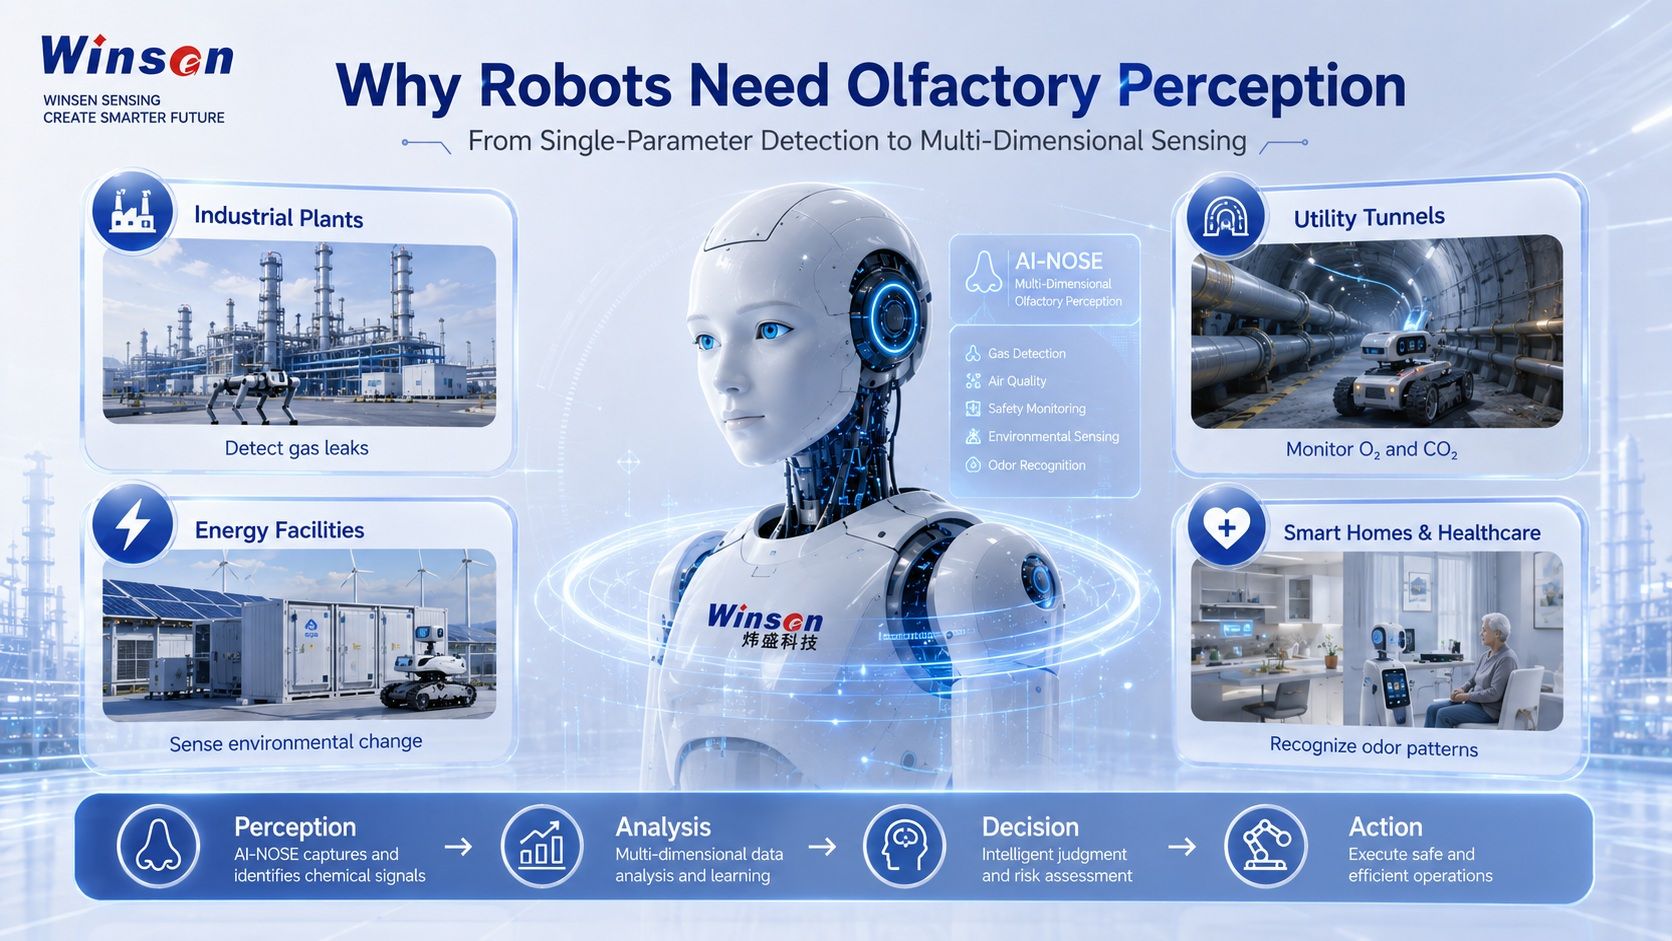
Robotter bliver i stigende grad indsat i miljøer, der er dynamiske, uforudsigelige og til tider farlige.
En industriel inspektionsrobot, der går ind i et kemisk anlæg, kan være nødt til at detektere brandbare eller giftige gasser, før den nærmer sig udstyr.
En robot, der opererer i en underjordisk forsyningstunnel, kan have brug for at identificere iltmangel, unormale CO₂-niveauer eller ophobning af farlige gasser.
En autonom platform i et energianlæg kan have brug for kontinuerligt at overvåge temperatur, fugtighed, partikler og gasforhold.
Servicerobotter, der opererer i hjem, sundhedsmiljøer og kommercielle rum, kan med tiden få brug for at skelne ændringer i luftkvaliteten, unormale lugte eller karakteristiske lugtmønstre.
Disse applikationer kræver, at robotter opfatter information ud over form, afstand, farve og lyd.
For kropslig intelligens kan miljømæssig sansning omfatte:
- detektion af brændbare gasser;
- overvågning af giftige og farlige gasser;
- overvågning af iltkoncentration;
- CO₂-detektion;
- VOC- og lugtregistrering;
- temperatur og luftfugtighed;
- partikler og luftkvalitet;
- trykmåling;
- flamme- og brandrelateret registrering.
Ved at kombinere disse parametre med syn, positionering, AI-modeller og bevægelseskontrol kan robotter opbygge en mere komplet forståelse af deres omgivelser.
Fra enkeltsensordetektion til flerdimensionel opfattelse
Traditionelle sensorsystemer er ofte designet omkring et enkelt spørgsmål:
Er der en bestemt gas til stede?
Efterhånden som robotapplikationer bliver mere komplekse, ændrer spørgsmålene sig.
Robotter skal muligvis bestemme:
- Ændrer det omgivende miljø sig?
- Indikerer ændringen en mulig sikkerhedsrisiko?
- Ændrer flere miljøparametre sig samtidigt?
- Stemmer et gas- eller lugtmønster overens med en tidligere lært tilstand?
- Skal robotten fortsætte driften, undersøge sagen yderligere eller udløse en alarm?
Dette driver sensorteknologi fra enkeltparameterdetektion til multisensorfusion og miljøforståelse.
Winsen leverer sensorteknologier, der dækker flere dimensioner af miljøopfattelse, herunder brandbare gasser, giftige gasser, CO₂, VOC'er, lugte, ilt, temperatur, fugtighed, partikler, tryk og flammedetektion.
Forskellige sensorer kan kombineres i henhold til robottens anvendelse og driftsmiljø.
For eksempel kan en industriel inspektionsrobot kombinere:
CH₄ + CO + H₂S + O₂ + temperatur/fugtighed
mens en servicerobot med fokus på indeklimakvalitet kan integrere:
CO₂ + VOC + lugtregistrering + partikler + temperatur/fugtighed
Målet er ikke blot at installere flere sensorer.
Målet er at give robotter de miljøoplysninger, der er nødvendige for at træffe bedre beslutninger.
ZM101-A AI-NOSE: Giver maskiner en lugtesans
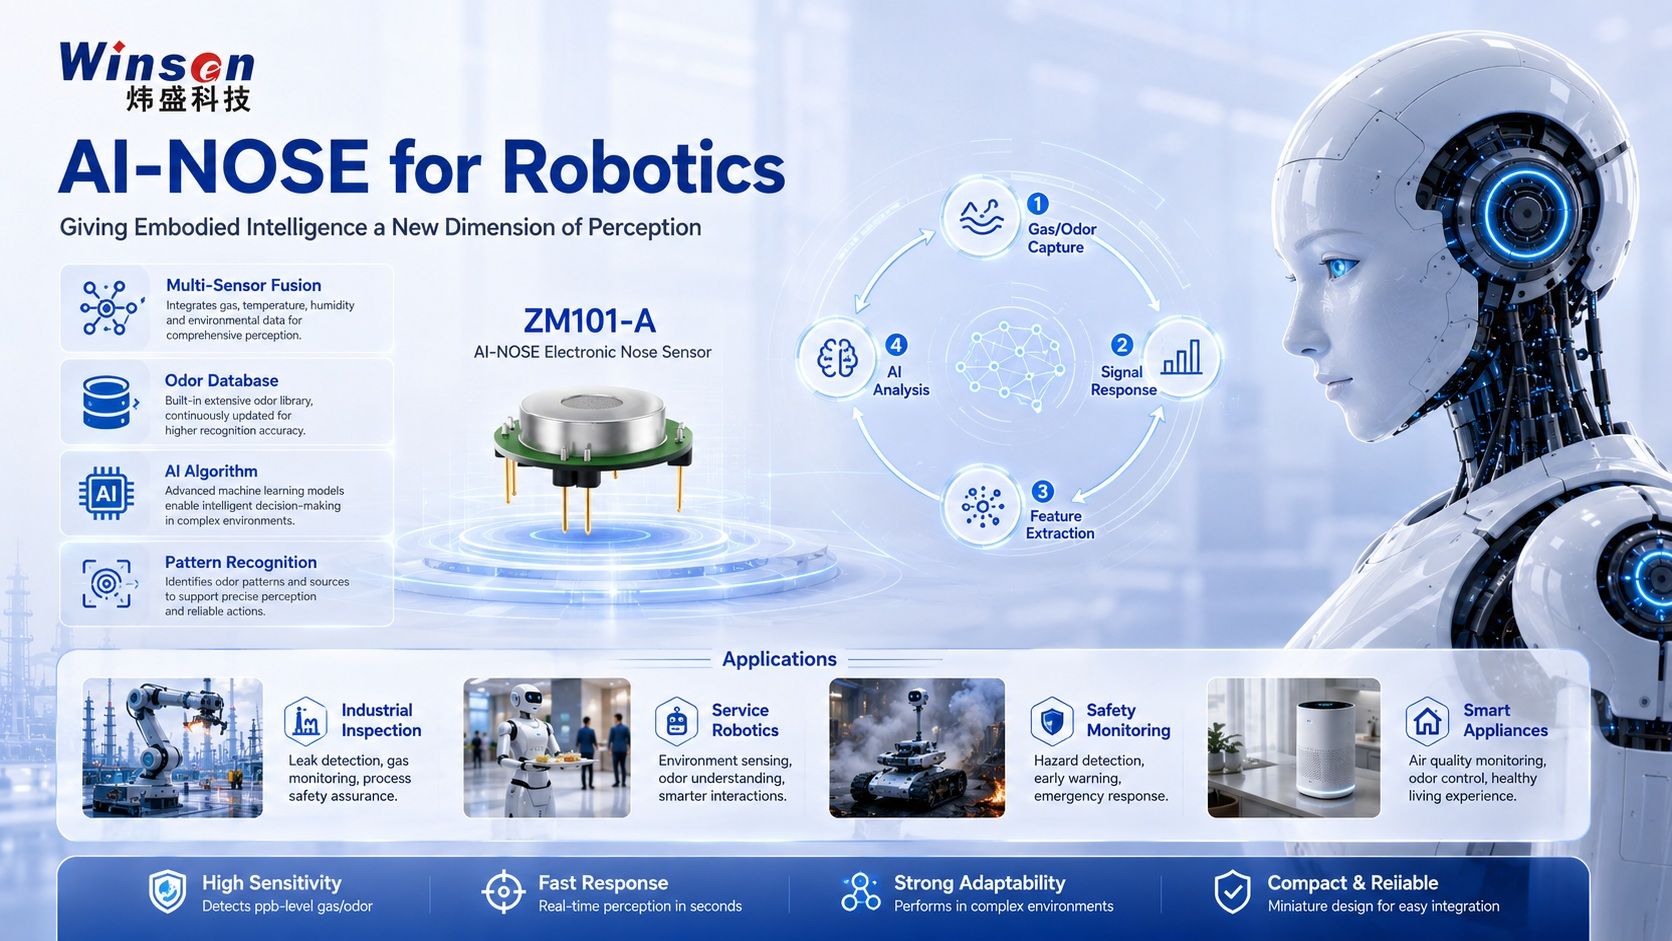
Et af de produkter, der tiltrækker sig særlig opmærksomhed på Winsens stand, er ZM101-A AI-NOSE.
ZM101-A er en intelligent elektronisk næsesensorplatform baseret på et flerkanals MEMS-gassensorarray.
I stedet for at stole på en enkelt gaskoncentrationsværdi analyserer systemet de kombinerede responskarakteristika for flere sensorkanaler.
En typisk AI-NOSE-arbejdsgang kan repræsenteres som:
Lugt-/gaseksponering → Sensorrespons med flere kanaler → Funktionsekstraktion → AI-modelanalyse → Mønstergenkendelse
Dette skaber en vej fra konventionel gasdetektion til kompleks lugtgenkendelse og kemisk opfattelse.
Flerkanals MEMS-sensorarray
ZM101-A integrerer seks MEMS-sensorer og kan understøtte forskellige kanalkombinationer afhængigt af den valgte applikation.
De tilgængelige sensordimensioner omfatter gasser såsom:
- NH₃;
- VOC'er;
- NO₂;
- H₂S;
- CO;
- CH₄.
Flere sensorresponser danner et karakteristisk mønster eller "lugtfingeraftryk", der kan analyseres af algoritmer.
AI-baseret mønstergenkendelse
Den virkelige værdi af en elektronisk næse er ikke blot at indsamle seks separate gasaflæsninger.
Ved at kombinere sensor-array-signaler med funktionsudtrækning, træningsdatasæt og AI-modeller kan systemet udvikles til at genkende karakteristiske gas- eller lugtmønstre.
Dette gør det muligt for applikationer at flytte fra:
"Hvor meget af én gasart er der til stede?"
imod:
"Hvilken type lugt eller kemisk mønster fornemmer jeg?"
Kompakt integration til intelligente enheder
ZM101-A er designet til integration i intelligente terminaler og sensorsystemer.
Dens kompakte arkitektur gør den velegnet til forskning og udvikling, der involverer:
- kropsliggjort intelligens;
- industrirobotter;
- smarte apparater;
- miljøovervågning;
- bilsensorer;
- lugtgenkendelsessystemer;
- AI-baseret gasanalyse.
For detaljerede produktoplysninger, besøg ZM101-A AI-NOSE produktsiden.
Hvad kan AI-NOSE-teknologi muliggøre for robotteknologi?
Olfaktorisk sansning er stadig en ny kapacitet inden for robotteknologi, men den åbner op for en række lovende anvendelsesretninger.
Industrielle inspektionsrobotter
Industrielle inspektionsrobotter kan støde på gaslækager og miljømæssige afvigelser, der er umulige at identificere visuelt.
Et elektronisk næse- eller multigasregistreringssystem kan potentielt understøtte:
- inspektion af brændbare gasser;
- detektion af giftig gas;
- Overvågning af VOC-abnormaliteter;
- identifikation af procesgas;
- undersøgelse af mistænkelig gaskilde.
Kombineret med robotpositionering kan sensordata også kortlægges til en specifik placering.
Dette gør det muligt for en robot ikke blot at rapportere, at der er en unormal gastilstand, men også at angive, hvor den blev detekteret.
Smart minedrift og underjordisk inspektion
Miner, tunneler og underjordiske forsyningsområder kan indeholde hurtigt skiftende atmosfæriske forhold.
Robotter udstyret med miljøsensorer kan overvåge parametre som:
- CH₄;
- CO;
- H₂S;
- O₂;
- CO₂;
- temperatur;
- fugtighed.
Dette gør det muligt for autonome platforme at inspicere potentielt farlige områder, før personale går ind.
Energi- og kraftanlæg
Inspektionsrobotter bruges i stigende grad i kraftværker, transformerstationer, energilagringsfaciliteter og industriel infrastruktur.
Miljømåling kan supplere syn og termografi med information relateret til:
- unormal gasfrigivelse;
- ændringer i luftkvaliteten;
- nedbrydningsgasser;
- røg- eller tidlige brandsignaler;
- temperatur og fugtighed.
Nød- og brandberedskab
Brand- og nødsituationer rummer ofte usynlige farer.
Robotter, der integrerer gas-, røg-, flamme- og miljøsensorer, kan hjælpe med at indsamle information på afstand, før redningspersonale går ind i et farligt område.
Dette kan omfatte:
- koncentration af brændbar gas;
- giftige forbrændingsprodukter;
- iltmangel;
- temperatur;
- røg;
- oplysninger om flammer.
Servicerobotter og smarte rum
Olfaktorisk sansning har også potentiale uden for industriel sikkerhed.
Mulige fremtidige anvendelser omfatter:
- vurdering af indeluftkvaliteten;
- unormal lugtdetektion;
- genkendelse af fødevarefriskhed;
- identifikation af lugt i husholdningen;
- smart apparatstyring;
- forskning i sundhedsrelateret sensorik.
Hver applikation kræver sin egen sensorkonfiguration, datasæt og algoritmevalidering, men det underliggende koncept er det samme:
give maskiner adgang til kemisk information, som ikke kan opnås alene gennem synet.
Opbygning af opfattelses-beslutnings-handlingsløkken
Den ultimative værdi af sensorer er ikke blot at generere flere data.
Dataene skal blive en del af robottens beslutningsproces.
En fremtidig robotregistreringsarbejdsgang kan se sådan ud:
- Miljøsensorer indsamler løbende gas- og fysiske parametre.
- Flere signaler analyseres sammen.
- AI-algoritmer identificerer et unormalt miljømønster.
- Robotten forbinder begivenheden med sin aktuelle placering.
- Kontrolsystemet evaluerer risikoniveauet.
- Robotten ændrer sin rute, udfører yderligere inspektion eller sender en alarm.
- Data overføres til en fjernstyringsplatform.
Dette skaber en komplet løkke:
Opfattelse → Analyse → Beslutning → Handling
For kropsliggjort intelligens er dette særligt vigtigt.
En robot, der kan se en forhindring, kan undgå den.
En robot, der kan opdage en usynlig gaslækage, forstår måske, at et tilsyneladende normalt miljø faktisk er usikkert.
Den forskel repræsenterer et vigtigt skridt fra robotautomatisering mod ægte miljøbevidsthed.
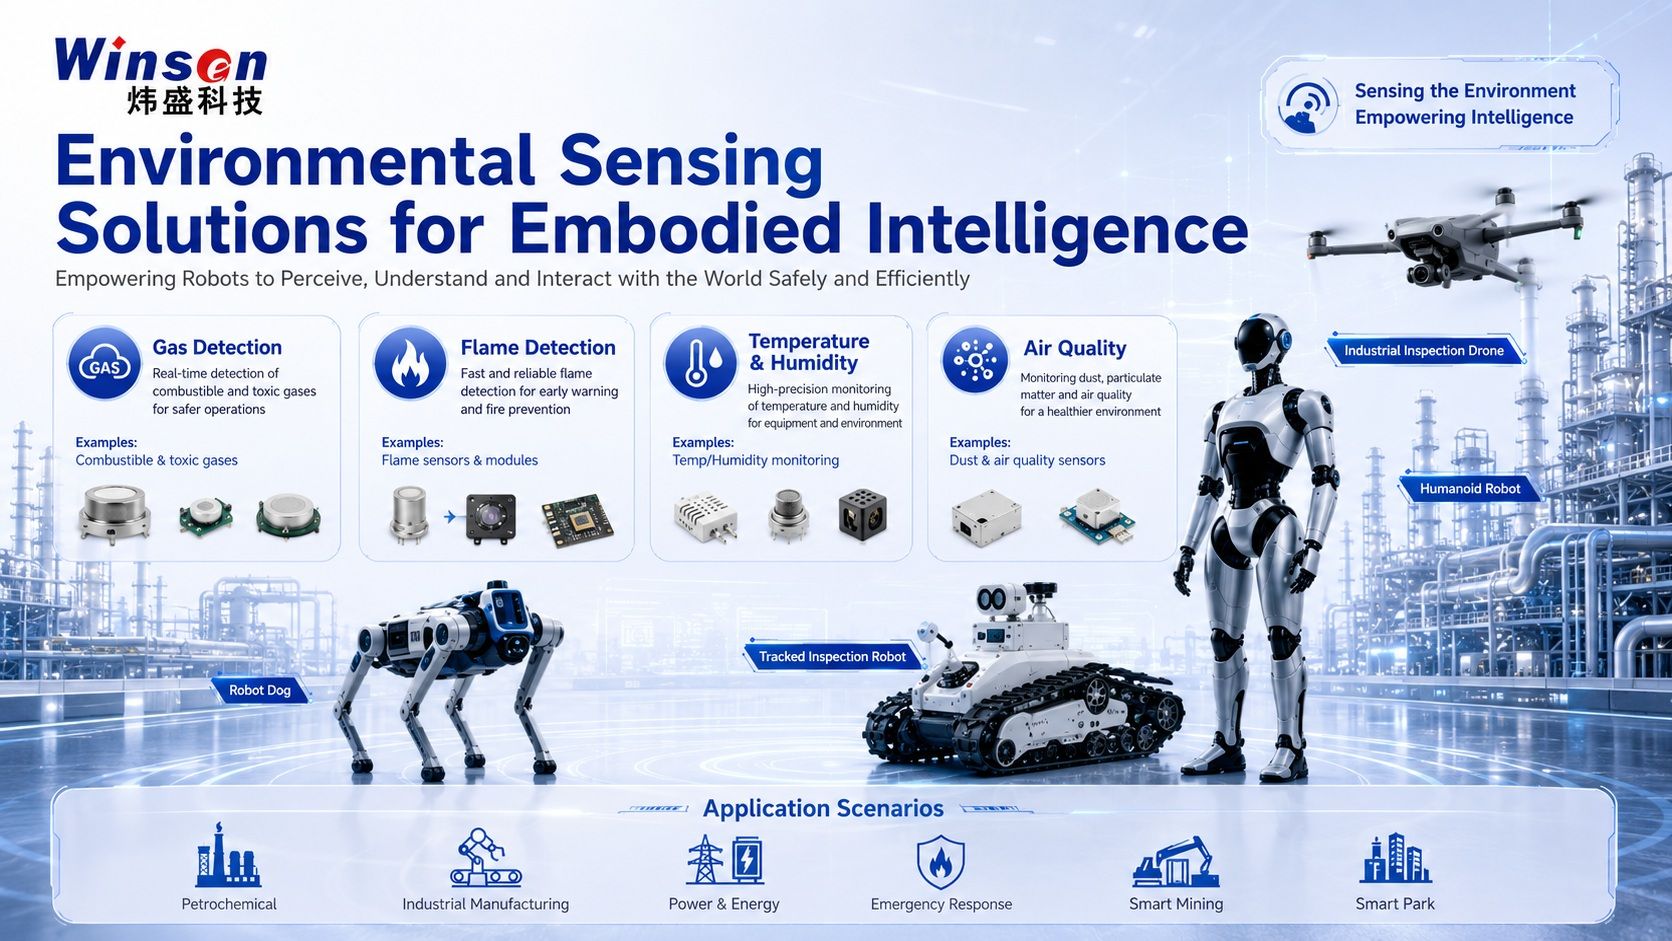
Miljøregistreringsløsninger til forskellige robotplatforme
Der findes ingen enkelt sensorkonfiguration, der er egnet til alle robotter.
En humanoid robot, en firbenet robot, en drone, en sporet inspektionsplatform og en autonom mobil robot kan kræve helt forskellige sensorkombinationer.
Winsen fokuserer derfor på anvendelsesorienterede sensorløsninger.
Gasdetektionsløsninger
Sensorteknologier kan understøtte detektion af:
- brandbare gasser;
- giftige gasser;
- ilt;
- CO₂;
- VOC'er;
- industrielle procesgasser.
Disse løsninger kan anvendes til industriel inspektion, beredskab og sikkerhedsovervågningsrobotter.
Flammedetekteringsløsninger
Flammeregistreringsteknologier og -moduler kan understøtte:
- brandinspektion;
- industriel brandforebyggelse;
- autonom nødberedskab;
- overvågning af højrisikoudstyr.
Miljøovervågningsløsninger
Robotplatforme kan også integrere:
- temperatur- og fugtighedssensorer;
- partikelsensorer;
- luftkvalitetssensorer;
- tryksensorer.
Disse parametre giver yderligere miljømæssig kontekst for autonom drift.
Multi-Sensor Fusion
Ved at kombinere flere sensordimensioner kan robotter få et mere komplet billede af miljøet.
Gasmåling kan kombineres med:
- kameraer;
- LiDAR;
- termisk billeddannelse;
- positionering;
- akustisk registrering;
- AI-modeller.
Denne type multimodal arkitektur kan blive et vigtigt fundament for robotter, der opererer autonomt i komplekse miljøer.
Stor interesse for AI-NOSE på World Robot Conference 2026
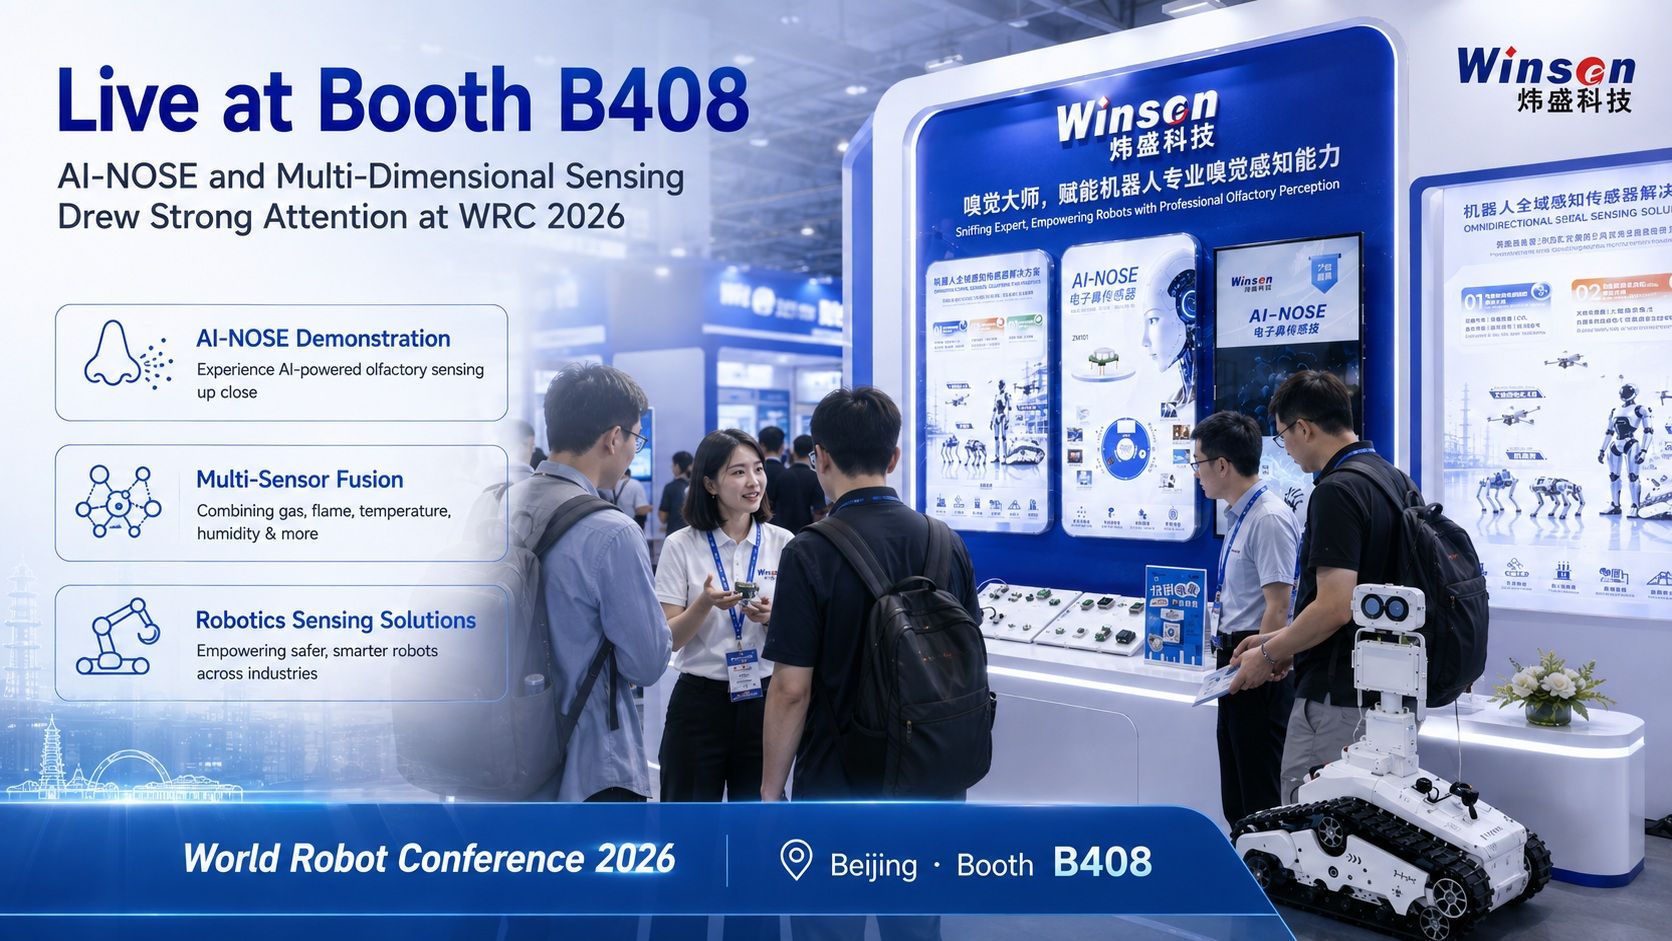
Under World Robot Conference 2026 har AI-NOSE og miljøsensorløsningerne, der blev udstillet på Winsen Stand B408, tiltrukket stor interesse fra robotvirksomheder, ingeniører, forskere og besøgende i branchen.
En tilbagevendende diskussion er, hvordan gas- og lugtregistrering kan supplere eksisterende robotopfattelsessystemer.
I dag integrerer mange avancerede robotter allerede:
- kameraer;
- LiDAR;
- kraftsensorer;
- inertielle sensorer;
- mikrofoner;
- positionssensorer.
Kemisk og miljømæssig opfattelse tilføjer en anden dimension.
Til industriel inspektion, sikkerhedsovervågning og servicerobotik kan disse yderligere oplysninger hjælpe maskiner med at forstå forhold, der ellers er usynlige.
Den stigende interesse for AI-NOSE-teknologi afspejler et bredere spørgsmål, som robotindustrien står over for:
Hvis robotter forventes at operere i den samme fysiske verden som mennesker, hvor meget af den verden skal de så være i stand til at sanse?
Winsens erfaring inden for gasmåling giver et teknisk grundlag for at udforske denne næste generation af robotopfattelse.
Fra demonstration til implementering i den virkelige verden
En af de tydeligste tendenser på World Robot Conference 2026 er branchens skift mod praktiske anvendelser.
En robot, der arbejder i et laboratorium, står over for forudsigelige forhold.
En robot, der arbejder i den virkelige verden, gør ikke.
Fabrikker indeholder støv, flygtige organiske forbindelser (VOC'er) og industrigasser.
Energianlæg kan indeholde brandbare eller giftige gasser.
Underjordiske miljøer kan blive iltfattige.
Udendørs robotter står over for skiftende temperatur-, luftfugtigheds- og vejrforhold.
Nødsituationer indeholder røg, varme og farlige forbrændingsprodukter.
For at robotter kan fungere pålideligt i disse miljøer, skal sensorsystemer også designes til reelle driftsforhold.
Derfor vil miljømålinger blive stadig vigtigere i takt med at kropsliggjort intelligens bevæger sig fra teknologidemonstrationer til storstilet industriel implementering.
Hjælper robotter ikke kun med at se verden, men også at sanse den
Den næste generation af intelligente robotter vil have brug for en stadigt mere dybdegående miljøopfattelse.
Vision vil fortsat være afgørende.
Men synet alene kan ikke fortælle en robot, om den omgivende luft indeholder metan, hydrogensulfid, flygtige organiske forbindelser (VOC'er) eller unormale lugte.
Gassensorer, miljøsensorer og AI-drevne elektroniske næser giver adgang til et andet lag af den fysiske verden.
Fra enkeltgasdetektion til multisensorfusion og fra koncentrationsmåling til genkendelse af lugtmønstre fortsætter Winsen med at udforske, hvordan sensorteknologi kan understøtte udviklingen af kropsliggjort intelligens.
Vores mål er enkelt:
Hjælp robotter med ikke kun at se verden, men også at sanse den mere fuldstændigt.
Mød Winsen på Verdensrobotkonferencen 2026
Verdensrobotkonferencen 2026 afholdes i Beijing fra den 19. til den 23. august 2026.
Besøg Winsen-teamet på:
Stand B408
Fremhævede teknologier inkluderer:
- ZM101-A AI-NÆSE;
- registrering af brændbare gasser;
- registrering af giftig gas;
- miljøovervågning;
- flammeregistrering;
- multisensorfusion;
- robotbaserede miljøsensorløsninger.
Hvis du udvikler en industriel inspektionsrobot, en humanoid robot, en firbenet robot, en autonom platform eller et andet system til kropsliggjort intelligens, byder vores ingeniørteam velkommen til at drøfte dine behov inden for miljøregistrering.
Udforsk produktet: